Andamio eléctrico de mástil
400 kg hasta 3 m de altura, con un solo aparejo.
Ingeniería inversa de un andamio comercial: cada pieza se recalculó con los criterios de la cátedra, se modeló en Solid Edge y se documentó en 18 planos de fabricación. Trabajo integrador anual, hecho en grupo con Tomás Alaimo y Osvaldo Hernández.
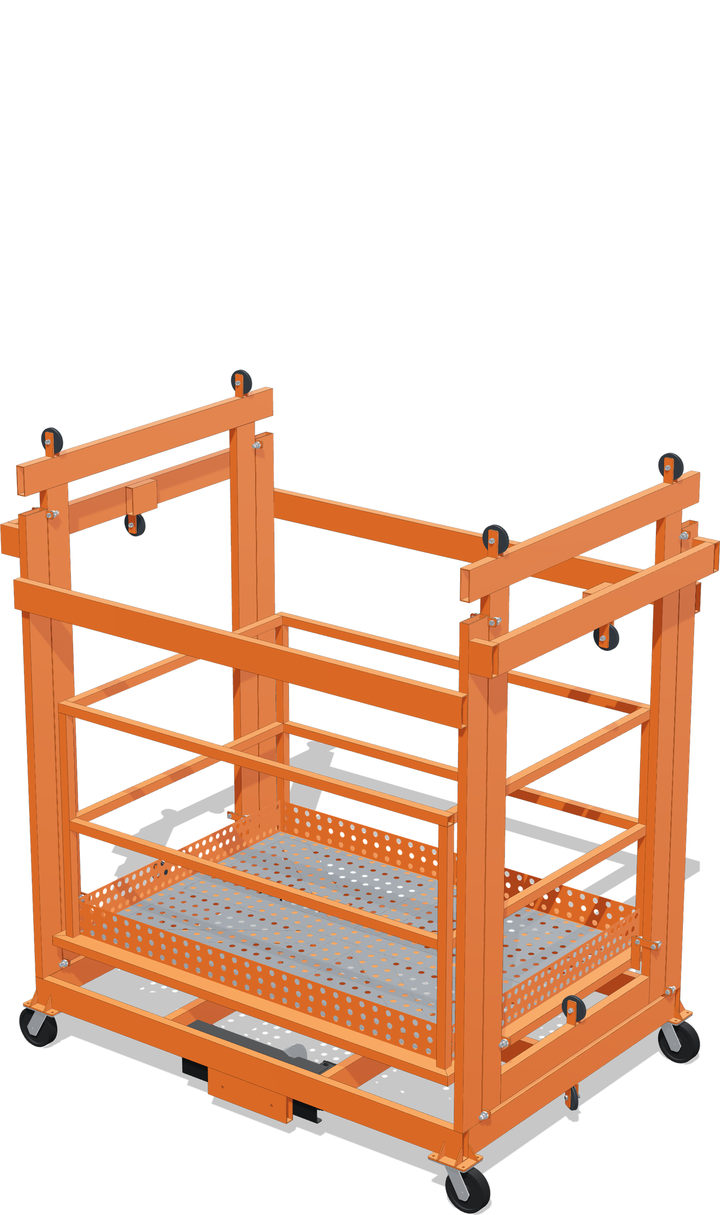
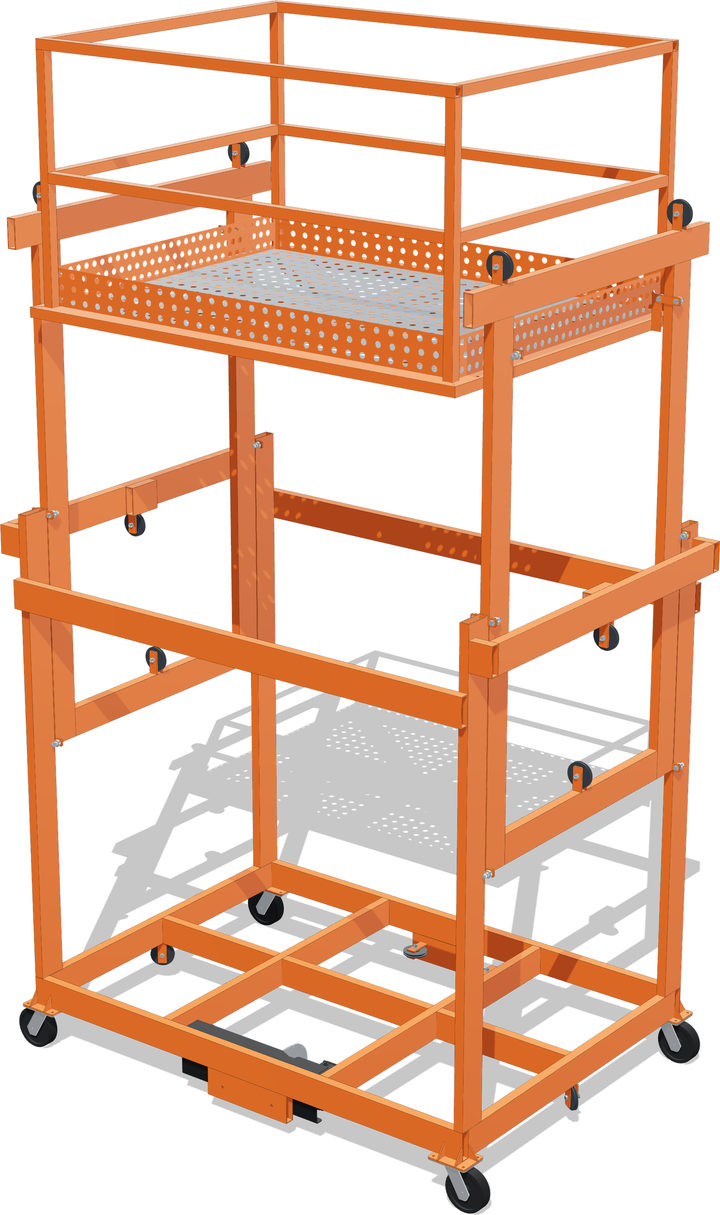
- Carga útil
- 400 kg
- Carrera
- 3 m
- Plataforma
- 2 × 1,5 m
- Velocidad
- 4 m/min
El modelo de Solid Edge, en 3D
Arrastrá para girarlo y subí la plataforma con la barra: la cota marca la altura del piso. Elegí una pieza en la lista o tocala en el modelo para verla sola. La numeración es la del plano AEM-01.
Cargando el modelo
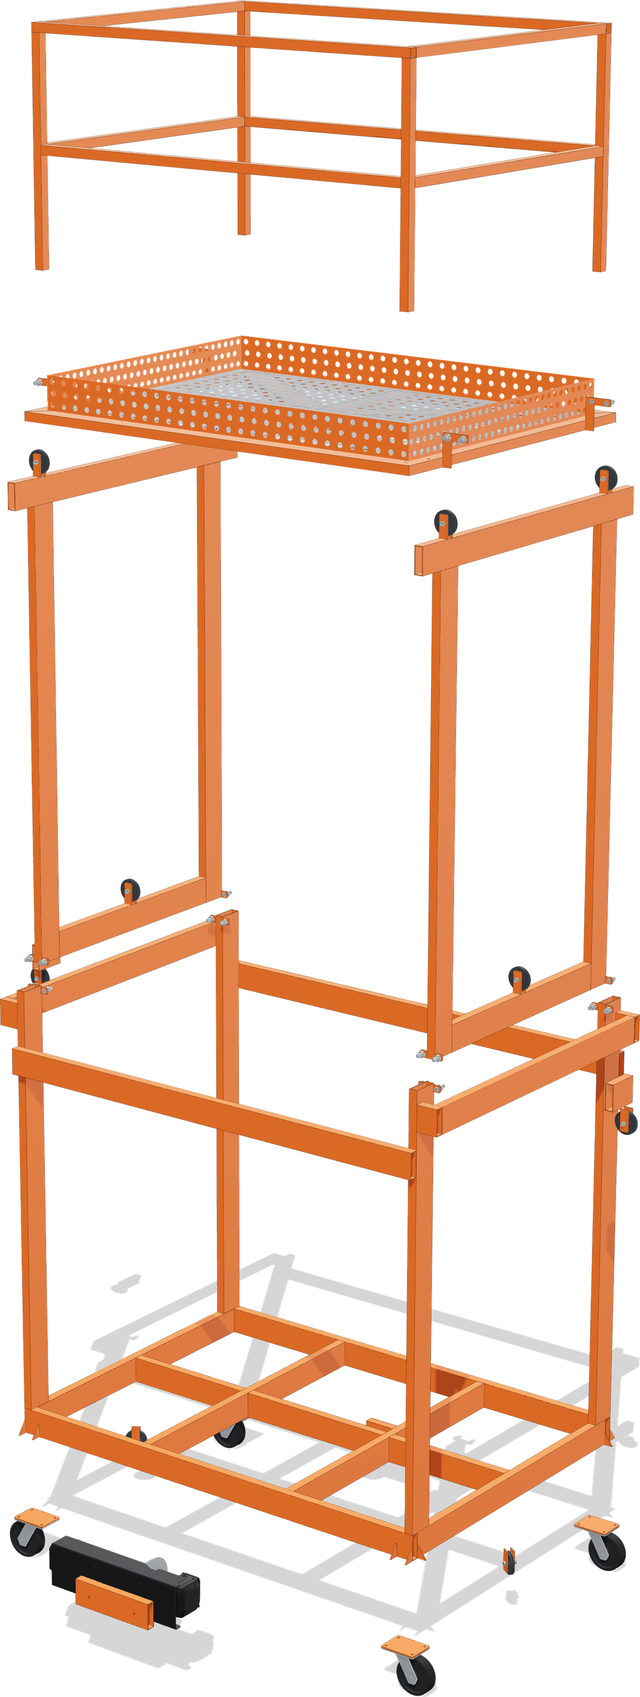
Arrastrá para girar · rueda o pellizco para acercar
La posición 13, el cable de acero Ø5, no está en el modelo.
Un motor para los dos mástiles
El aparejo tira de una polea de compensación que reparte la fuerza por igual entre los dos cables, así la plataforma sube pareja sin ningún control electrónico. En cada percha el cable pasa por cuatro poleas: la móvil, sujeta a la plataforma, da la ventaja de 2 a 1, y cada garganta suma un 4 % de rozamiento.
La fuerza, polea por polea
- QCarga por percha260,00 kg(400 kg × 1,25 + 20 kg) / 2
- T₁Ramal de la polea móvil127,45 kgQ / (1 + X), con X = 1,04
- T₂Ramal hacia la polea fija132,55 kgT₁ × 1,04
- F₃Sale de la polea fija137,85 kgT₂ × 1,04
- F₄Reenvío 1143,37 kgF₃ × 1,04
- F₅Reenvío 2: tracción del cable de percha149,10 kgF₄ × 1,04 = S₁
- S₂Polea de compensación: lo que tira el aparejo298,20 kg2 × F₅
- Ventaja mecánica real
- 1,74 : 1260 / 149,10. La ideal es 2 : 1; la diferencia es el rozamiento de las cuatro poleas.
- Aparejo HK-PA1000D
- 59,6 %de su capacidad: 298,2 kg de los 500 kg que levanta en tiro simple.
- Recorrido completo
- 45 sEl cable corre a 8 m/min y la plataforma sube a 4: para subir 3 m, cada cable avanza 6 m.
Todo verifica, menos un caso
Cables, poleas y tambor según DIN 4130 para el grupo de servicio II; bulón y rodamiento con el catálogo de SKF; estructura por flexión y por elementos finitos; soldaduras por el método americano. Lo único que no llega es la capacidad estática del rodamiento original de la polea con la carga mayorada. Con la carga real de uso, verifica.
| Elemento | Pide | Se adoptó | Resultado |
|---|---|---|---|
| Cable de perchaS₁ = 149,10 kg | d ≥ 3,91 mm | IPH 619 Ø5 mm, 6 × 19 | n = 9,99 |
| Cable del aparejoS₂ = 298,20 kg | d ≥ 5,53 mm | Ø5,6 mm, el que trae el HK | n = 6,54 |
| PoleasD = c · √S, c = 8 | D ≥ 97,7 mm | Full Roller Ø105 mm | Verifica |
| Tamborc = 7, una sola capa | D ≥ 120,9 mm | Ø125 mm, 16 espiras útiles y 2 muertas | Verifica |
| Bulón de polea Ø10 × 50Flexión, clase 8.8 | σ ≤ 2500 kg/cm² | 2309 kg/cm² | Al 92 % |
| Rodamiento 6200-2Z, estáticaCon la carga de diseño, 520 kg | s₀ ≥ 1 | s₀ = 0,82 | No verifica |
| Rodamiento 6200-2Z, estáticaCon la carga real, 420 kg | s₀ ≥ 1 | s₀ = 1,02 | Verifica |
| Rodamiento 6200-2Z, vidaPolea a 23,1 rpm | L₁₀h ≥ 4000 h | ≈ 4800 h · real ≈ 9100 h | Verifica |
| Bastidor de la plataformaTubo 80 × 40 × 3,2 | σ ≤ 1100 kg/cm² | 881 kg/cm², flecha 3,5 mm | Al 80 % |
| Estructura de mástilesElementos finitos, tubo 120 × 40 | Límite elástico 305 MPa | 33 MPa, 0,72 mm | Verifica |
| Soldadura de horquillasFilete, chapa de 6 mm | Cateto mínimo AWS | 3/16″ | Al 6,9 % |
Ante una falla, el motor se corta
El modelo físico lleva un Arduino Uno que revisa siempre en el mismo orden la parada de emergencia, la inclinación, los fines de carrera y, recién después, el mando del operador. Ninguna orden llega al motor sin pasar por esas verificaciones.
Inclinación de más de 5°
Un MPU6050 en el bastidor mide el desnivel. Si cualquiera de los dos ángulos pasa de ±5°, corta el motor y suena la alarma.
Contactos normalmente cerrados
La emergencia y los fines de carrera mantienen el pin a masa. Un cable cortado se lee como contacto accionado y el equipo se detiene.
Sin esperas que bloqueen
La temporización usa
millis()en lugar dedelay(), así ninguna entrada queda sin leer.Arranca en estado seguro
Los relés son activos en bajo y arrancan apagados, y la lógica nunca activa los dos sentidos a la vez.
Dieciocho planos
Cuatro de conjunto y vistas explotadas, y catorce de la plataforma con cada perfil acotado. Tocá uno para verlo grande. Desde ahí también se puede abrir el PDF original.